全栈可观测平台
全栈可观测平台


文档指南

请输入


- 文档首页
 全栈可观测平台告警中心通知配置通知方式配置飞书机器人
 复制全文
 下载 pdf
配置飞书机器人
 文档反馈
 问问助手
本文为您介绍如何配置飞书自定义机器人。
操作步骤
说明
不同组织中的飞书告警机器人可能不同,本文以 自定义机器人 为举例。如果您不清楚本组织中的告警机器人名称,请您联系您的飞书管理员。
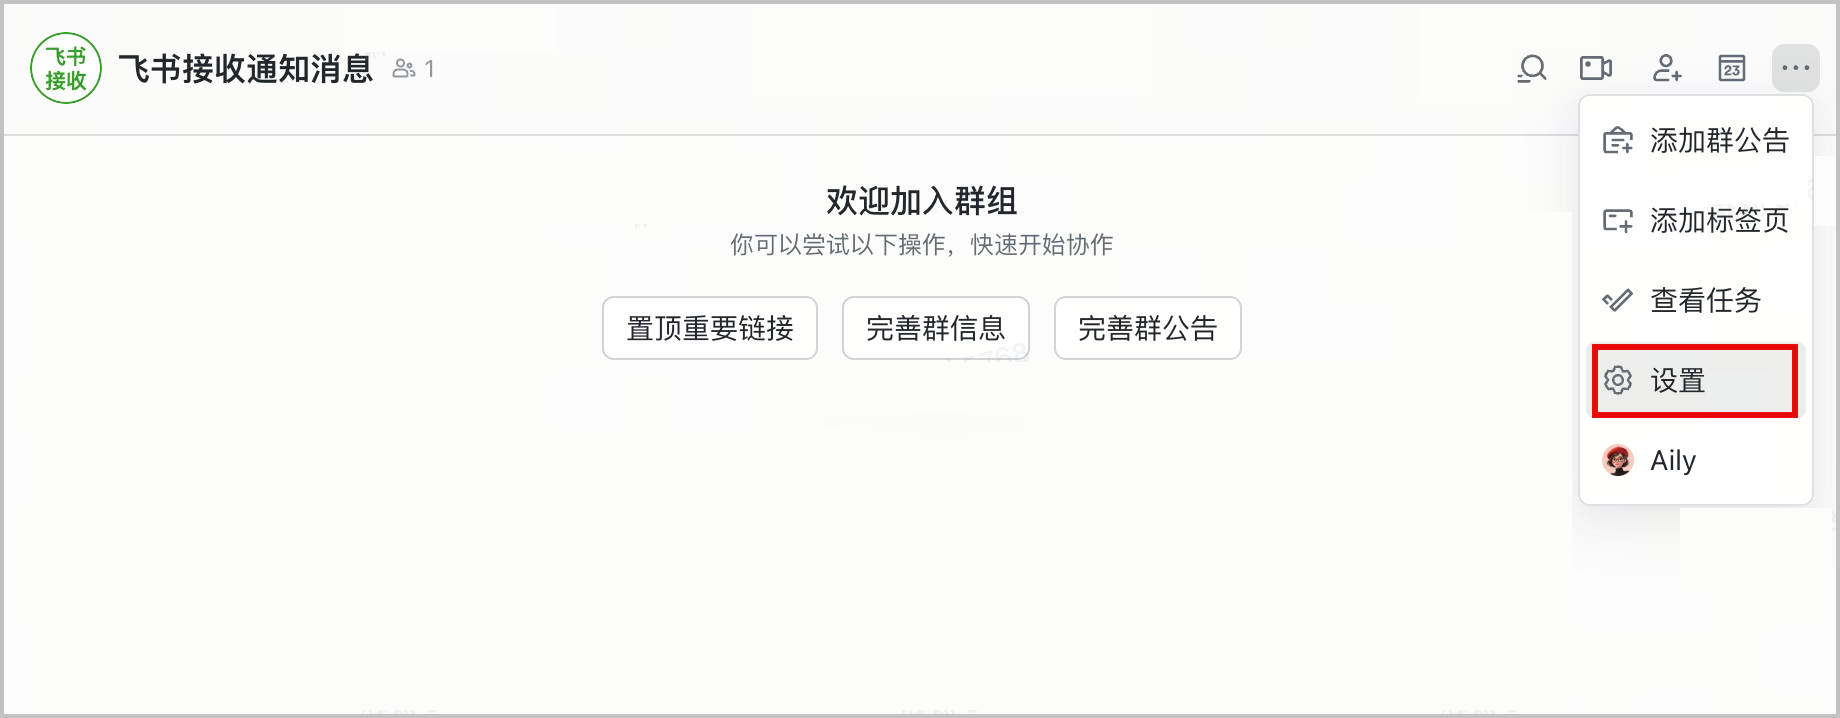
- 登录飞书,新建或找到需要接收告警的群组。单击群组右上角的 ...,在下拉菜单中选择 设置。
-
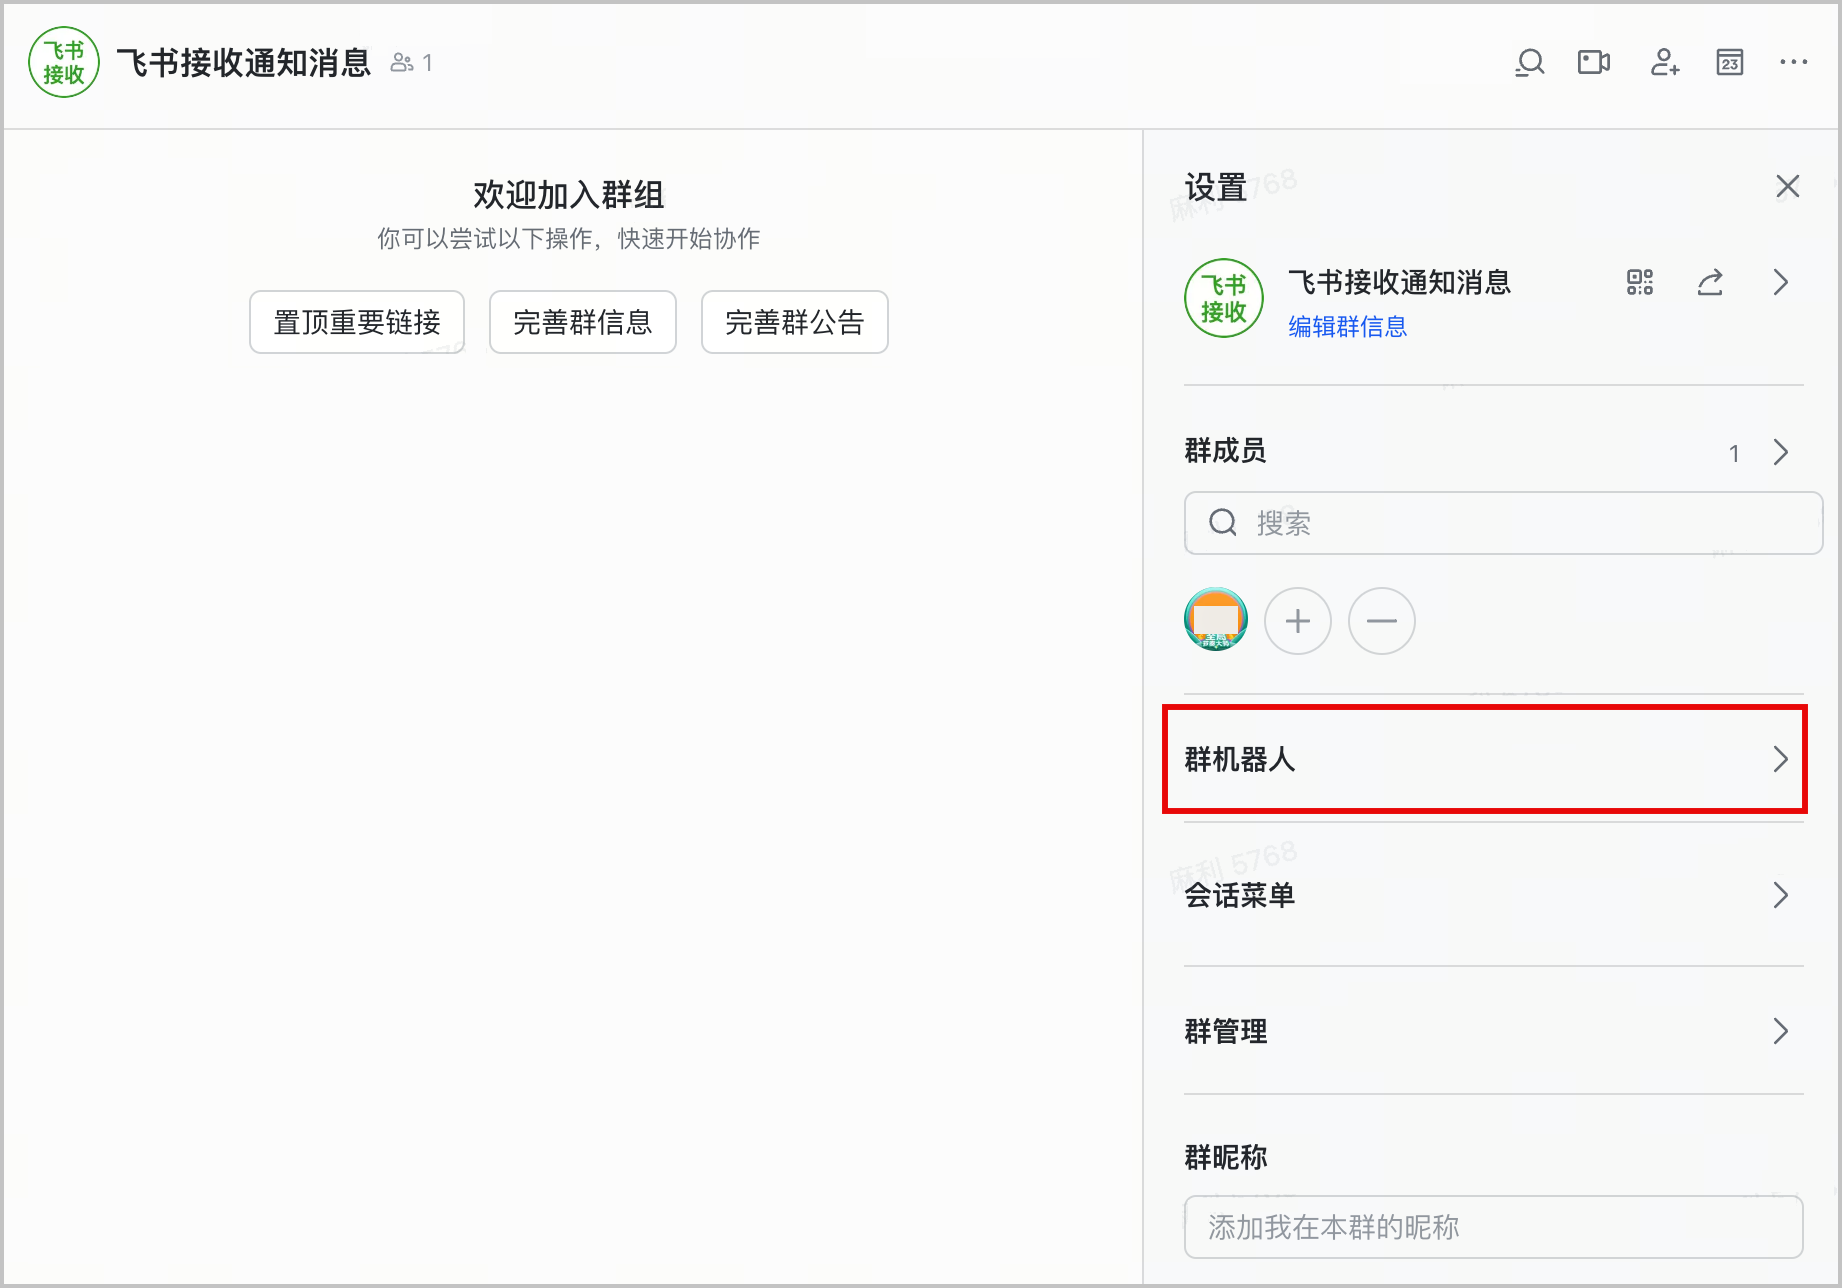
- 在设置弹窗中选择 群机器人,并单击 添加机器人。
-
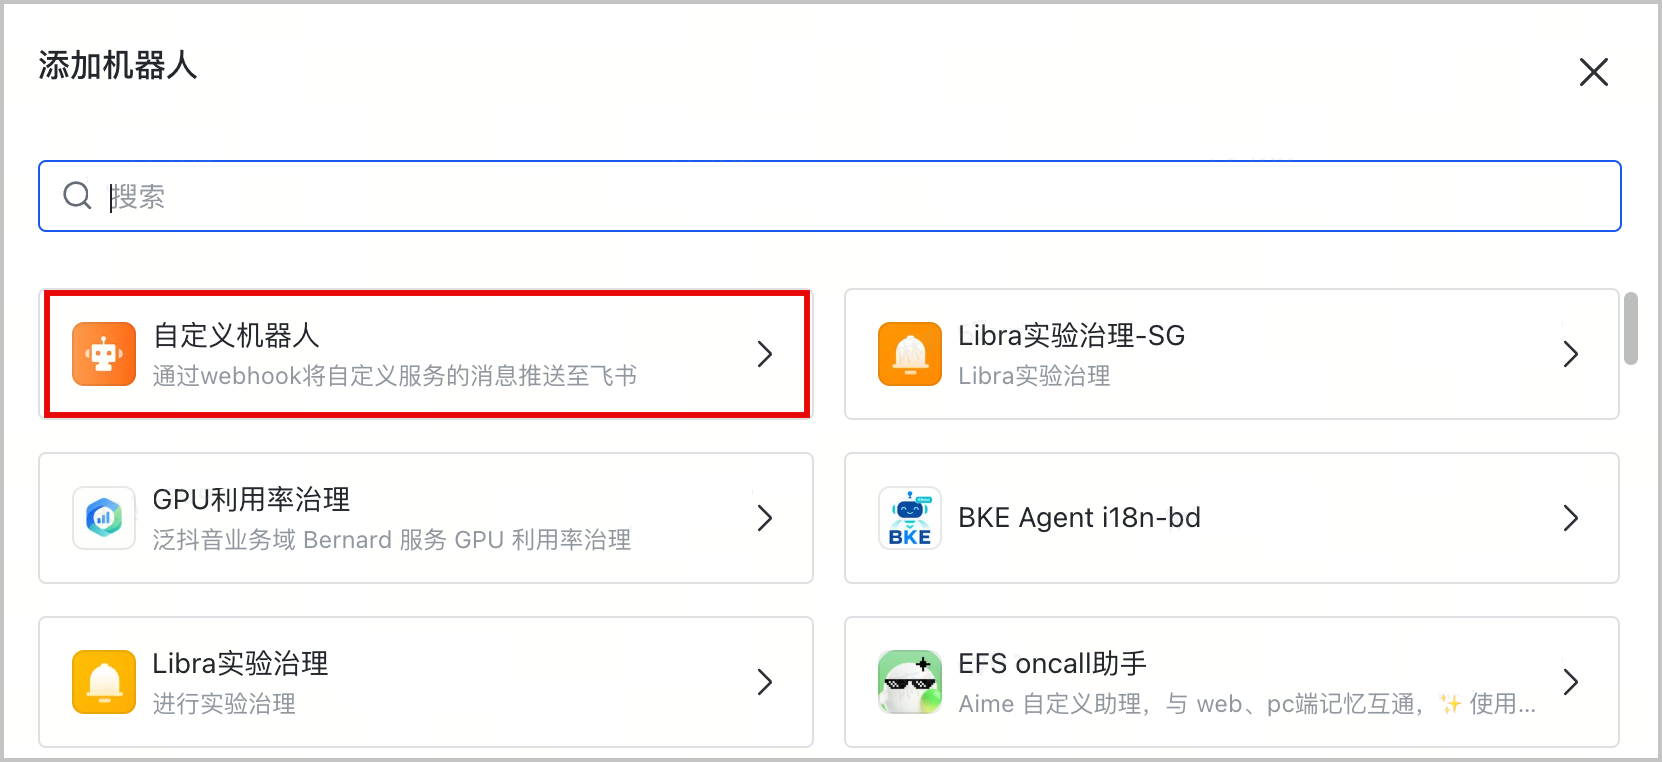
- 在机器人列表中,选择 自定义机器人,单击 添加,并根据引导提示配置和添加群机器人。
-
- 机器人添加成功后,将跳转到机器人配置页面,可根据实际需求进行配置。
-
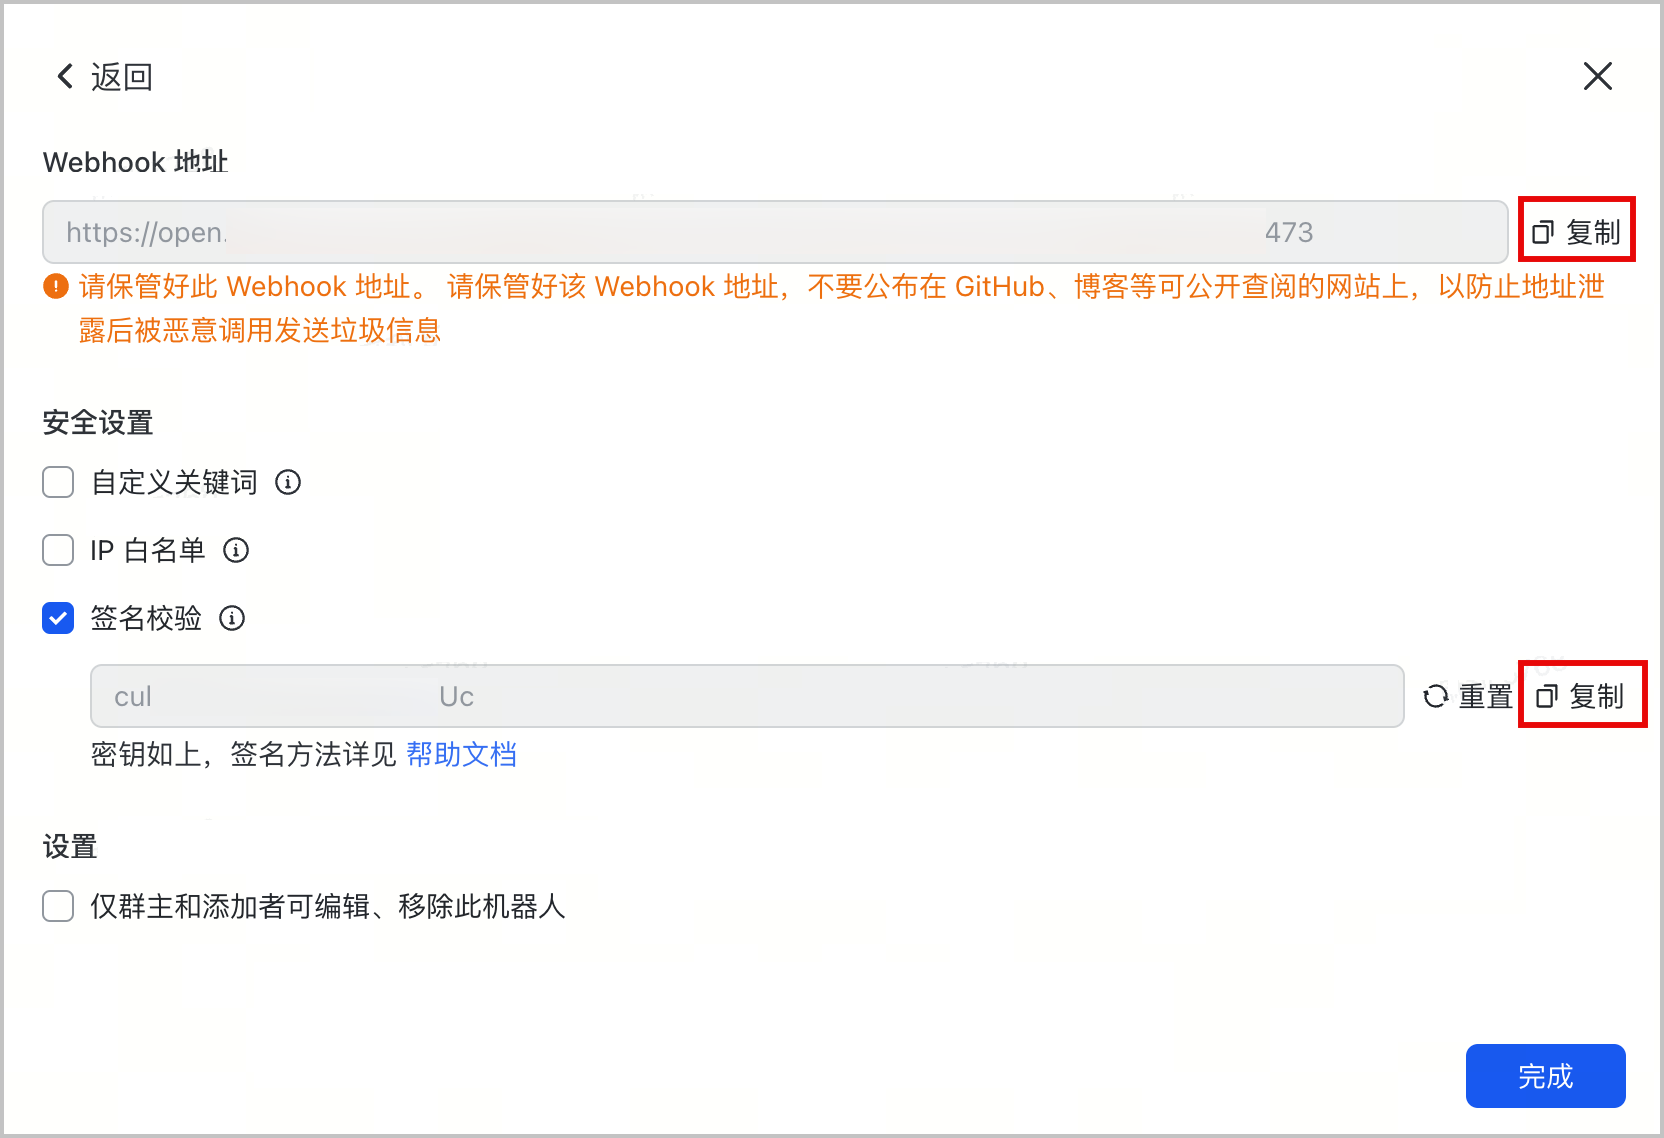
- 通知相关的两个关键配置如下:
- 配置项说明Webhook 地址自定义机器人创建完成后自动生成的回调地址,作为连接机器人的唯一标识。注意请妥善保管 Webhook 地址,不要公布在 GitHub、博客等公开网站,以防地址泄露被恶意调用。签名校验默认关闭,可根据实际需求开启。开启后将自动生成密钥,对应告警中的飞书 Serect。说明若此处开启签名校验,配置飞书渠道的回调地址时,必须填写飞书 Serect;若此处关闭签名校验,配置飞书渠道的回调地址时,则无需飞书 Serect。
后续操作
最近更新时间:2026.07.01 17:46:29
这个页面对您有帮助吗?
有用
有用
无用
无用